011.2秒 / ループ / 81キー
歩行
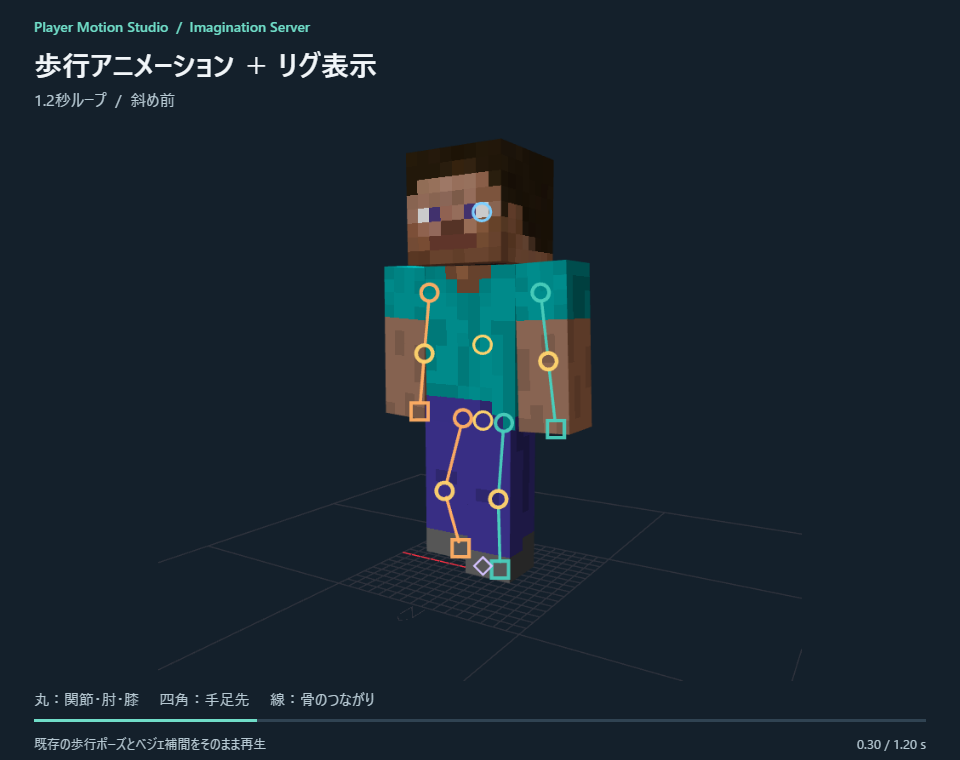
手足先・肘・膝のハンドルと、歩行のキー配置を確認する基本サンプル。
モデルをダウンロード ↓モデルをBlockbenchで開き、Animateモードでアニメーションを選んで再生します。編集する場合はプラグインを読み込み、「リグを有効化」を押してください。
すべて通常のキーフレームです。モデルの形状とスキンを保ったまま、ポーズや補間を確認できます。
手足先・肘・膝のハンドルと、歩行のキー配置を確認する基本サンプル。
モデルをダウンロード ↓
13ポーズを通常キーでつないだ、その場走り。図はキー補間の模式図です。
モデルをダウンロード ↓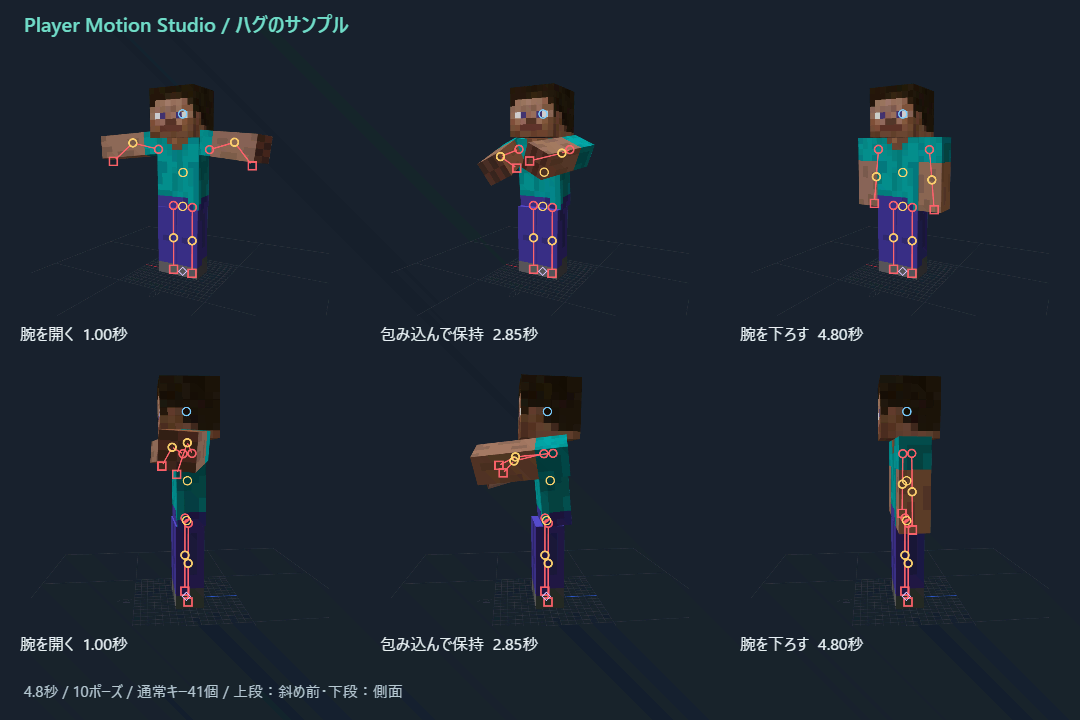
腕を開く → 包み込む → 保持 → 腕を下ろす。相手のモデルは含みません。
モデルをダウンロード ↓上のカードから.bbmodelを保存し、Blockbenchで開きます。
唯一のアニメーションを選び、ポーズとキーの間の動きを確認します。
Player Motion Studioを読み込み、「リグを有効化」を押します。時刻を選んで手足先・関節を調整します。
歩行サンプルのリグ付きプレビュー。
ハグは animation.player_motion_studio.smooth_hug です。腕を開く→前へ伸ばす→相手を包み込む→少し保持する→腕を下ろす流れで、前方(−Z)に相手がいる想定の1人分の動作です。相手のモデルは含みません。終了時は最初の立ち姿勢へ戻ります。
手先と肘のリグ操作を32回使い、10時刻のポーズを通常キーに記録しました。肩の固定度は左右100%で、肩を胴体につないだまま動きます。腕振りと胴体の連動は20%、保持中は上体を少し前へ傾けます。左右の腕の高さを少し変え、閉じた際の重なりを抑えています。ベジェの接線は値の行き過ぎを抑え、開始と終了はゆっくり動きます。毎フレームのキーは作成していません。
元の腕は一本の箱なので、仮想の肘の曲がりは既存の腕の向きに反映します。形状・スキン・17ボーンは維持しています。0、0.35、1.00、1.55、2.05、2.85、3.30、3.80、4.50、4.80秒でリグの手先・肘位置と設定を再編集できます。足の底は地面Y=0にあり、保存・再読込・プラグインなしの再生が一致することを確認しました。
ハグの静止画は Hug_Rig_Preview.png です。歩行・走行のモデルは変更していません。
走行はプラグインの手足先・肘・膝ハンドルと同じ操作で作っています。約9度の前傾を保ち、肘は約90〜118度、膝は約33〜126度曲げ、踵を後ろへ高く引き上げて戻します。「腕振りに胴体を連動」を35%から80%へ上げ、胴体のひねりを左右約2.6度から約7度へ広げました。13ポーズそれぞれに80%の設定を保存しています。周期は0.72秒から0.60秒へ、20%速めています。13時刻のポーズを通常の位置・回転キーに記録し、ベジェで補間しています。毎フレームのキーは挿入していません。
腕振りで加わる胴体のひねりは頭に伝わらないように補正しています。頭の通常キーにも補正を含むため、プラグインを外しても同じ動きになります。
このサンプルの脚の付け根固定度は左右50%、脚の曲げ具合は72%です。回収側の足先の目標を最大0.65モデル単位上げる動きを保っています。脚の上端と腰側の股関節の距離は最大約4.64モデル単位で、最初のIK走行の約8.85より抑えつつ、脚を引き上げる余地を残しています。プラグイン全体の初期値や他のアニメーションの設定は変更していません。
参考GIFの安定した上体に近づけ、全身の横移動と腰・胴体の左右への傾きをなくしています。腕振りに応じたひねりを加えつつ、上下動は1周期に2回の小さな波で、全幅0.16モデル単位に保ちました。以前の約0.69から約77%減らしています。毎時刻の足の高さに全身を追従させる補正をやめ、全周期共通の高さ調整で床を避けるため、足の切り替えによる細かい全身の揺れが入りません。
走行モデルは元の形状・テクスチャ・17個の出力ボーンを維持しています。元の腕・脚は一本の箱なので、仮想の肘・膝の曲がりを既存ボーンの位置と回転に反映します。箱の途中を折り曲げるものではありません。モデルはその場走りで、前進は含みません。
編集用の曲げたハンドル位置は、0.00、0.05、0.10、…、0.60秒の13ポーズに保存しています。ポーズを選んで肘・膝を調整できます。ポーズ間の再生は通常キーの補間で行い、中間時刻のハンドルはモデルの姿勢から再構成されます。
今回の走行修正に動画は作成していません。歩行のリグ付き動画は Walk_Rig_Preview.mp4 です。
床の高さ補正は361時刻の実際のキューブから求め、さらに181時刻で脚の最下点、付け根の離れ、連続した移動・回転を確認しました。足の最下点は床から約0.10モデル単位以上で、床への貫通はありません。上下の余分な往復がないこと、ループ両端の姿勢・速度、保存・再読込・プラグインなし再生が一致すること、13ポーズの肘・膝ハンドルが再読込後も保たれることも確認しています。歩行モデルは変更していません。